机器人策略有了“虚拟驾校”,开源世界模型平台开放体验
2026-10-29
真机实干,产训一体:具身智能的下一座基础设施,为什么是“实景实训平台”?
响应国家就业友好型 AI 发展指引,YAOWU HOTROD 助力高危岗位人机协同升级
宇树王兴兴称, 最快明年机器人就能整理房间
业内首款液冷架构轮式机器人发布 实现模块化设计和长续航能力
物理AI催化,这回“轮”到家庭机器人
机器人策略有了“虚拟驾校”,开源世界模型平台开放体验
深谋智能带臂作业四足机器人“伏魔”中标国网电力”
睿尔曼智能创始人兼CEO郑随兵倡议 : 机器人的价值, 最终要在真实工作中兑现
会跳舞、能握手!智能机器狗走进社区,银发群体近距离感受AI魅力
国家人工智能应用中试基地(家居家电方向)在青启动
央视财经探访中力机器人:以自有数智工厂为样本 探寻制造业新质生产力落地路径
全球首个人形机器人自主乒乓球完整对局亮相2026世界机器人大会 超维动力KAI全栈具身智能硬核登场
全球首例,深圳实现机器人自主搭乘地铁配送货物
中国智造新高度:Lumos鹿明机器人全球首创“1秒起身”人形机器人
人形机器人正加速“跑进”工厂!浦东机器人产品、场景持续上新
机器人策略有了“虚拟驾校”,开源世界模型平台开放体验
最后更新:2026-10-29 浏览:1098次
机器人策略有了“虚拟驾校”,开源世界模型平台开放体验
近日,地瓜机器人开源世界模型仿真平台Uranus,让策略在虚拟环境中连续运行、测试和比较,闭环评测相关性达0.98,并面向全球开放100个早期体验名额。
训练机器人,好比教新手开车,受真机设备、时间和安全条件限制。真车上路成本高、风险大,传统仿真又像手工搭建一座三维驾校,场景、物理规则都要从头建。世界模型提供另一种思路:让模型从真实交互数据中学习“做一个动作,画面会怎么变”,从而在虚拟环境中反复推演。
地瓜机器人此次开源的Uranus平台,核心创新在于“跨本体”和“长时程”。单臂、双臂、移动操作等7种主流机器人,关节结构和相机布局各不相同,Uranus将它们转换为统一动作与空间表示,接入同一套模型。多台相机拍摄的画面也能同步生成,策略在虚拟环境中持续接收动作、生成观测,形成闭环。
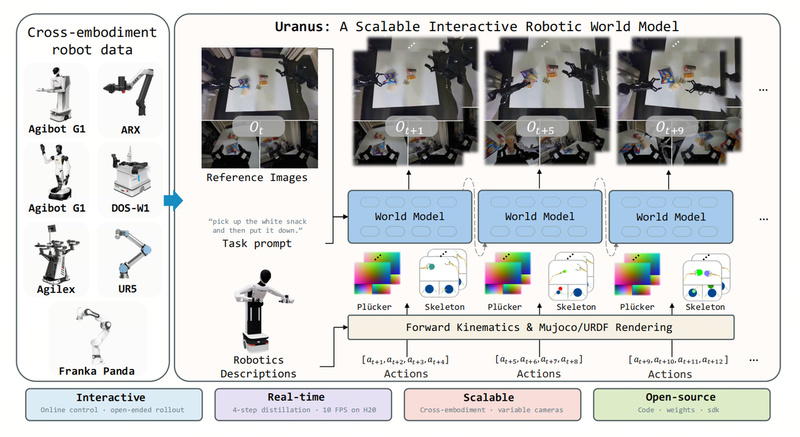
连续推演最怕误差累积。Uranus平台采用因果架构和参考帧锚定,控制历史缓存开销,并通过四步去噪压缩生成成本。训练片段仅3秒,平台可支持60秒稳定闭环推演,相当于让策略在“虚拟驾校”里连续练完一整套科目,而不是只做一次静态演示。
评测是否可信,是这类平台的关键。团队在RoboTwin的5个任务、9个策略上开展闭环实验,各策略在Uranus与真实仿真环境中的平均成功率相关系数达0.98,策略排序指标MMRV为0.01。通俗地说,虚拟考场里的成绩排名,与原有仿真环境高度一致,为策略筛选提供了参考。在WorldOlympiad评测中,Uranus综合得分0.722、交互得分0.730,均为所比较模型中的最高值,团队也注明该结果受各模型应用目标差异影响,仅作参考性评估。
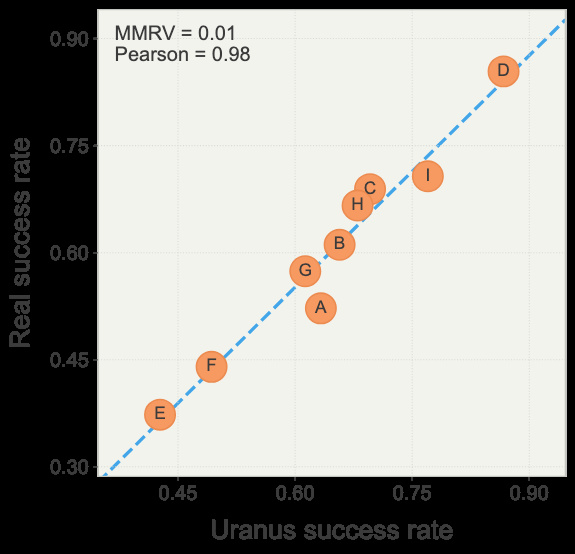
长时程生成对比与闭环策略评测结果
目前,Uranus技术报告、推理代码、SDK及两个版本模型权重均已开源。基于此,机器人开发者不必每次从零搭建仿真场景,可先在虚拟环境中比较策略优劣,再决定是否投入真机验证。
